基于视觉AI的智能车牌识别相机 识别更精准,功能更强大 —— 人工智能基础软件开发的基石
在智能交通系统与智慧城市建设加速落地的今天,车牌识别相机早已不只是简单的图像采集设备。作为人工智能基础软件开发的重要应用方向,基于视觉AI的智能车牌识别相机正凭借算法与算力的深度融合,成为场景感知的关键入口。
一、视觉AI驱动,识别精度再上新台阶
传统车牌识别方案在逆光、强光、雨雾、夜间等复杂光照下往往出现识别率骤降。基于视觉AI的智能车牌识别相机,从底层算法重塑了识别流程:
- 深度学习检测:采用目标检测网络,对画面中车牌区域进行亚像素级定位,不受车牌倾斜、部分遮挡影响。
- 序列识别与纠错:基于CRNN等模型直接输出字符序列,结合上下文语义纠错,即使是污损、模糊车牌也能精准还原。
- 多维度特征融合:将颜色、纹理、字符间距等视觉特征与时空信息结合,大幅降低误识率。实际测试表明,在标准卡口场景下,综合识别率可稳定在99%以上。
二、功能更强大:从“看得清”到“看得懂”“用得上”
视觉AI的融入,让车牌识别相机不再局限于单车牌识别,而是成为多功能的智能感知终端:
- 全牌型支持:覆盖蓝牌、黄牌、绿牌(新能源)、白牌、黑牌以及各类使馆、警用、农用车牌,甚至支持双层车牌。
- 多属性识别:可同步输出车辆品牌、类型、颜色、朝向以及主副驾驶员是否系安全带等扩展信息。
- 无牌车与异常检测:能够主动检测无牌、遮挡号牌、假套牌嫌疑车辆,并实时告警。
- 场景自适应:内置算法可根据地库、收费站、十字路口等不同场景自动调优参数,实现全天候全场景稳定工作。
三、技术底座:人工智能基础软件开发
这些能力的根基,在于底层人工智能基础软件开发的突破:
- 高效模型架构:通过轻量化骨干网络与定制算子,在边缘端低功耗芯片上实现高帧率推理。
- 全流程工具链:从数据标注、增强、训练优化到量化部署、压缩打包,完备的工具链大幅降低开发门槛,加速算法迭代。
- 端云协同软件:相机内嵌推理引擎实时处理,云端持续对识别困难样本进行增量学习与模型升级,形成“越用越精准”的正向循环。
随着边缘算力持续增强与开源AI基础软件的演进,智能车牌识别相机会在出入口管理、交通违法取证、城市级停车运营等场景中释放更大价值。只有打好AI基础软件的“地基”,视觉智能这台机器才能在精确性和多功能道路上跑得更远。
真正新一代的车牌识别,比拼的已不再只是像素高低,更是基础算法软件的厚度与工程能力。选择基于视觉AI、拥有成熟人工智能基础软件开发体系的智能相机,就是拥抱未来的智能交通感知网络。
最新产品
《机器数学基础一本通(Python版)》 人工智能时代的数学入门指南
超钞人工智能基础软件开发(安卓版) 构建移动端AI应用开发的基石
文谷数字化工厂亮相郑州华为产业峰会 人工智能基础软件开发赋能智能制造新范式
竹间智能 以NLP硬实力构筑AI护城河,半年融资3亿的底层逻辑
大模型人工智能本地部署成本与人工智能基础软件开发公司排名全解析
互联网信息服务、系统集成与AI基础软件开发 业务协同与发展逻辑
少儿人工智能教程(三) 认识人工智能基础软件开发
成都卓而学教育科技有限责任公司 人工智能基础软件开发赋能教育创新
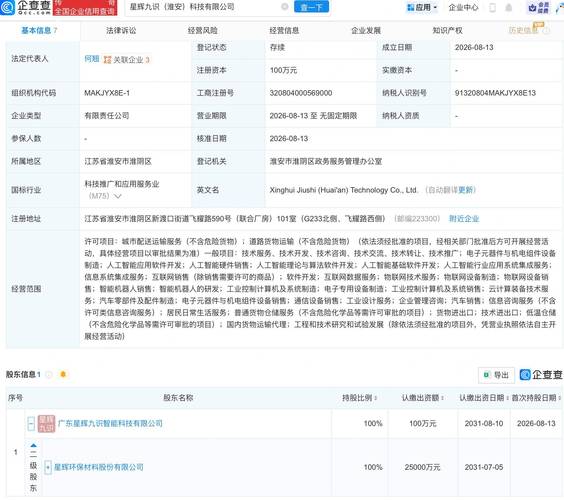
人工智能软件开发 经营范围与产业前景
人工智能基础软件开发 从经营范围看企业技术布局与合规路径